
01
План детали и гибки
Предоставьте чертежи, материал, толщину, размер заготовки, последовательность гибки, допуски и семейства деталей, предназначенные для автоматического производства.
Роботизированная гибка | WADG-FMC
Конфигурируемая ячейка координирует работу гибочного пресса с ЧПУ, робота, захватов, системы позиционирования, переориентации и штабелирования в зависимости от семейства деталей и производственной последовательности.
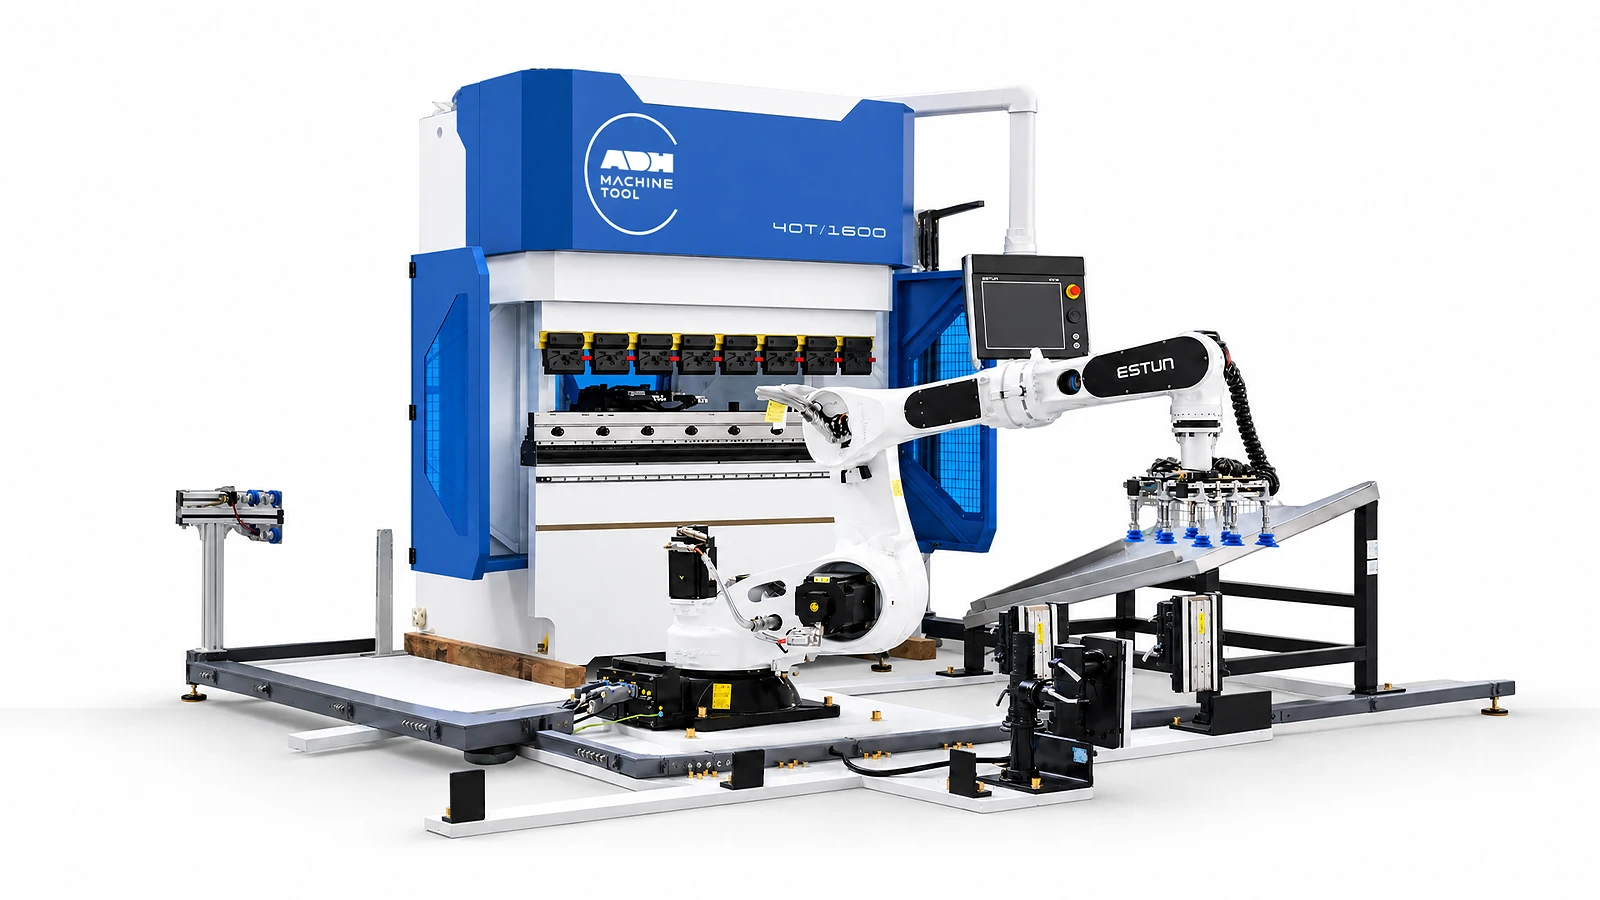
Базовая машина
В таблице приведены усилие, рабочая длина и пределы перемещения каждого пресса WADG, используемого в качестве ячейки-носителя. Для роботизированной ячейки подберите робота по суммарной массе детали и захвата при его максимальном вылете. Проверьте последовательность гибки на предмет необходимости перехвата, кантования и зазора инструмента перед установкой целевого времени цикла.
| Модель | Усилие гибки | Рабочая длина | Скорость подхода | Рабочая скорость | Скорость возврата | Ход по оси X | Скорость по оси X | Ход по оси R | Скорость по оси R | Расстояние между колоннами | Глубина зева | Ход ползуна | Высота открытия | Главный двигатель | Вес | Габаритные размеры |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| Единица | кН | мм | мм/с | мм/с | мм/с | мм | мм/с | мм | мм/с | мм | мм | мм | мм | кВт | t | Д×Ш×В мм |
| WADG-10T/500 | 100 | 500 | 180 | 0.15-30 | 180 | 200 | 400 | 80 | 200 | 510 | 200 | 150 | 420 | 6 | 0.8 | 640*980*1250 |
| WADG-20T/800 | 200 | 800 | 250 | 0.15-30 | 250 | 400 | 500 | 150 | 200 | 780 | 250 | 150 | 420 | 15 | 3.1 | 1200*1560*2450 |
| WADG-30T/1250 | 300 | 1250 | 250 | 0.15-30 | 250 | 400 | 500 | 150 | 200 | 900 | 250 | 150 | 420 | 20 | 4.1 | 1460*1660*2470 |
| WADG-40T/1300 | 400 | 1300 | 250 | 0.15-30 | 250 | 400 | 500 | 150 | 200 | 920 | 255 | 150 | 420 | 2X15 | 4.5 | 1700*2050*2280 |
| WADG-40T/1600 | 400 | 1600 | 250 | 0.15-30 | 250 | 400 | 500 | 150 | 200 | 1120 | 255 | 150 | 420 | 2X15 | 4.9 | 1700*2050*2280 |
| WADG-50T/1600 | 500 | 1600 | 250 | 0.15-30 | 250 | 400 | 500 | 150 | 200 | 1250 | 255 | 200 | 470 | 2×20 | 4.9 | 2200*2050*2280 |
| WADG-60T/2000 | 600 | 2000 | 250 | 0.15-30 | 250 | 500 | 500 | 150 | 200 | 1600 | 300 | 200 | 470 | 2X20 | 6 | 2700*2150*2380 |
| WADG-80T/2500 | 800 | 2500 | 200 | 0.15-30 | 200 | 500 | 500 | 150 | 200 | 2000 | 460 | 200 | 470 | 2X25 | 8.9 | 3000*2250*2380 |
| WADG-100T/3200 | 1000 | 3200 | 200 | 0.15-30 | 200 | 500 | 500 | 150 | 200 | 2700 | 460 | 200 | 470 | 2X25 | 10.7 | 4000*2450*2580 |
| WADG-160T/3200 | 1600 | 3200 | 200 | 0.15-30 | 200 | 500 | 500 | 150 | 200 | 2700 | 460 | 250 | 520 | 3X25 | 11.8 | 4000*2450*2780 |
Входы автоматизации
Вылет и грузоподъемность робота — это лишь отправные точки; захват, переориентация, станции, безопасность и приемка должны быть спроектированы как единый рабочий процесс.
01
Предоставьте чертежи, материал, толщину, размер заготовки, последовательность гибки, допуски и семейства деталей, предназначенные для автоматического производства.
02
Определите вес детали, гибкость, поверхность, зоны захвата, состояние штабеля, центрирование, перевороты и каждый необходимый перехват.
03
Зафиксируйте состав партии, переналадку, целевое рабочее окно, схему укладки готовых деталей и метод восстановления после прерываний.
04
Подтвердите основной листогибочный пресс, робота, захваты, станции, обмен данными, защитный периметр и приемочные испытания полного цикла.
Станок в работе
Посмотрите демонстрацию гибочной ячейки 165T/3200, затем изучите захват, последовательность гибки, перехват и выгрузку для вашего собственного семейства деталей.
Смотреть на YouTube (откроется в новой вкладке)Системы продукции
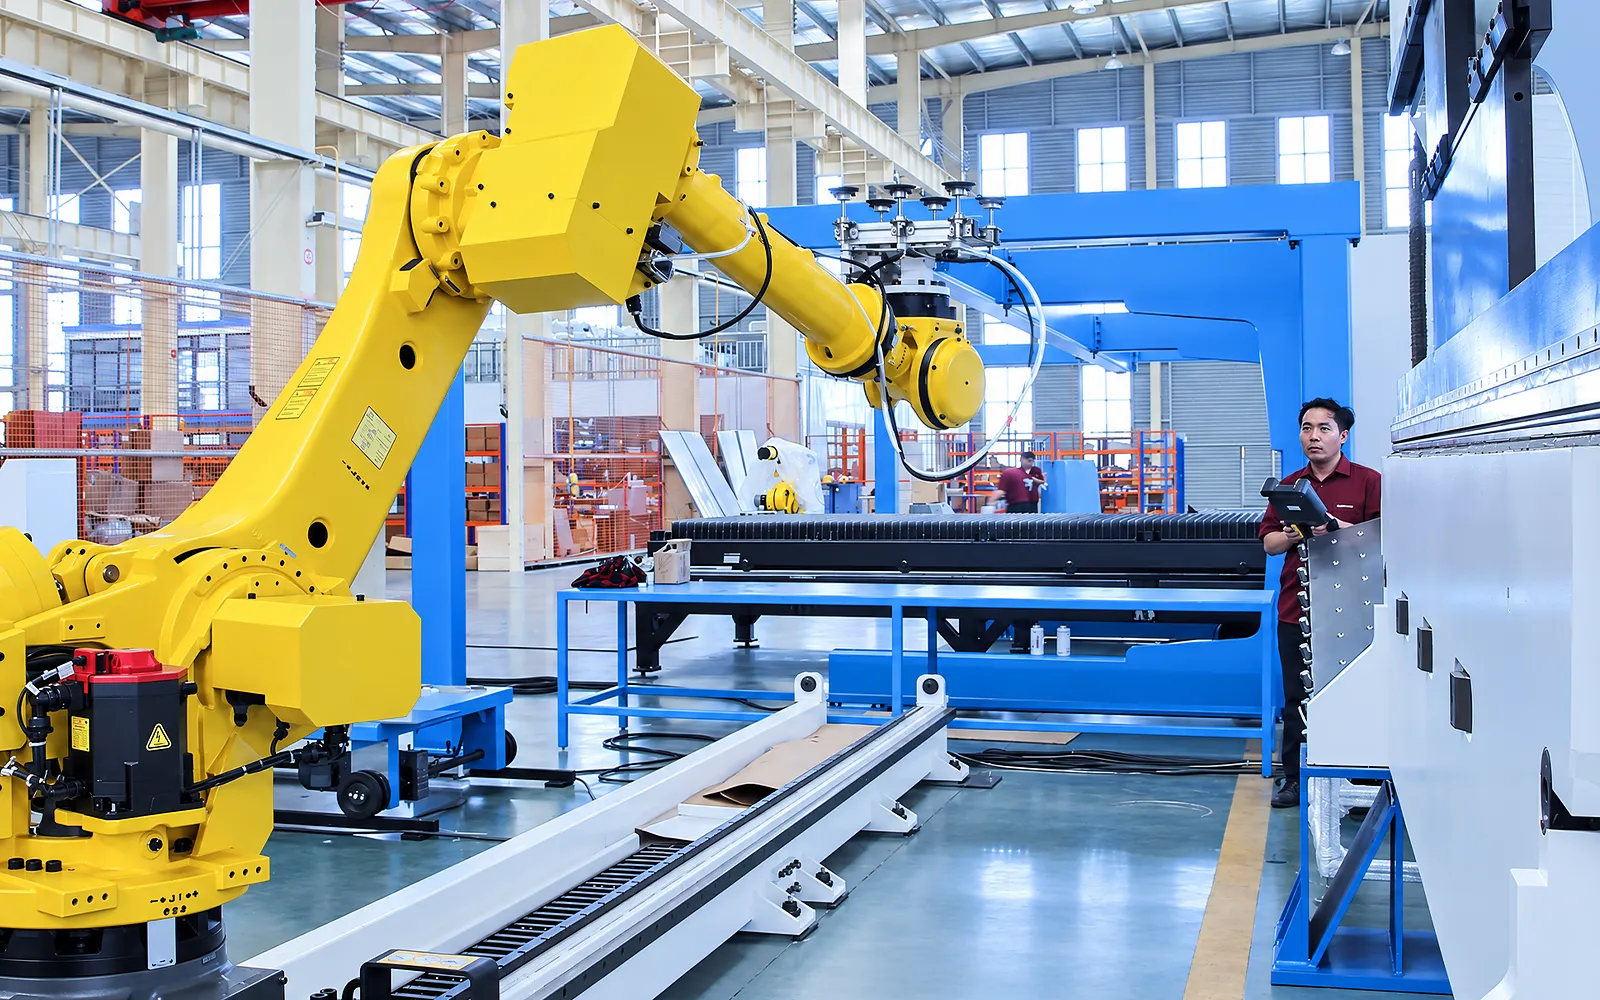
Отслеживайте деталь от захвата заготовки до передачи готовой детали. Вылет робота, захват, базовые точки детали и последовательность работы листогибочного пресса должны соответствовать одному семейству деталей.
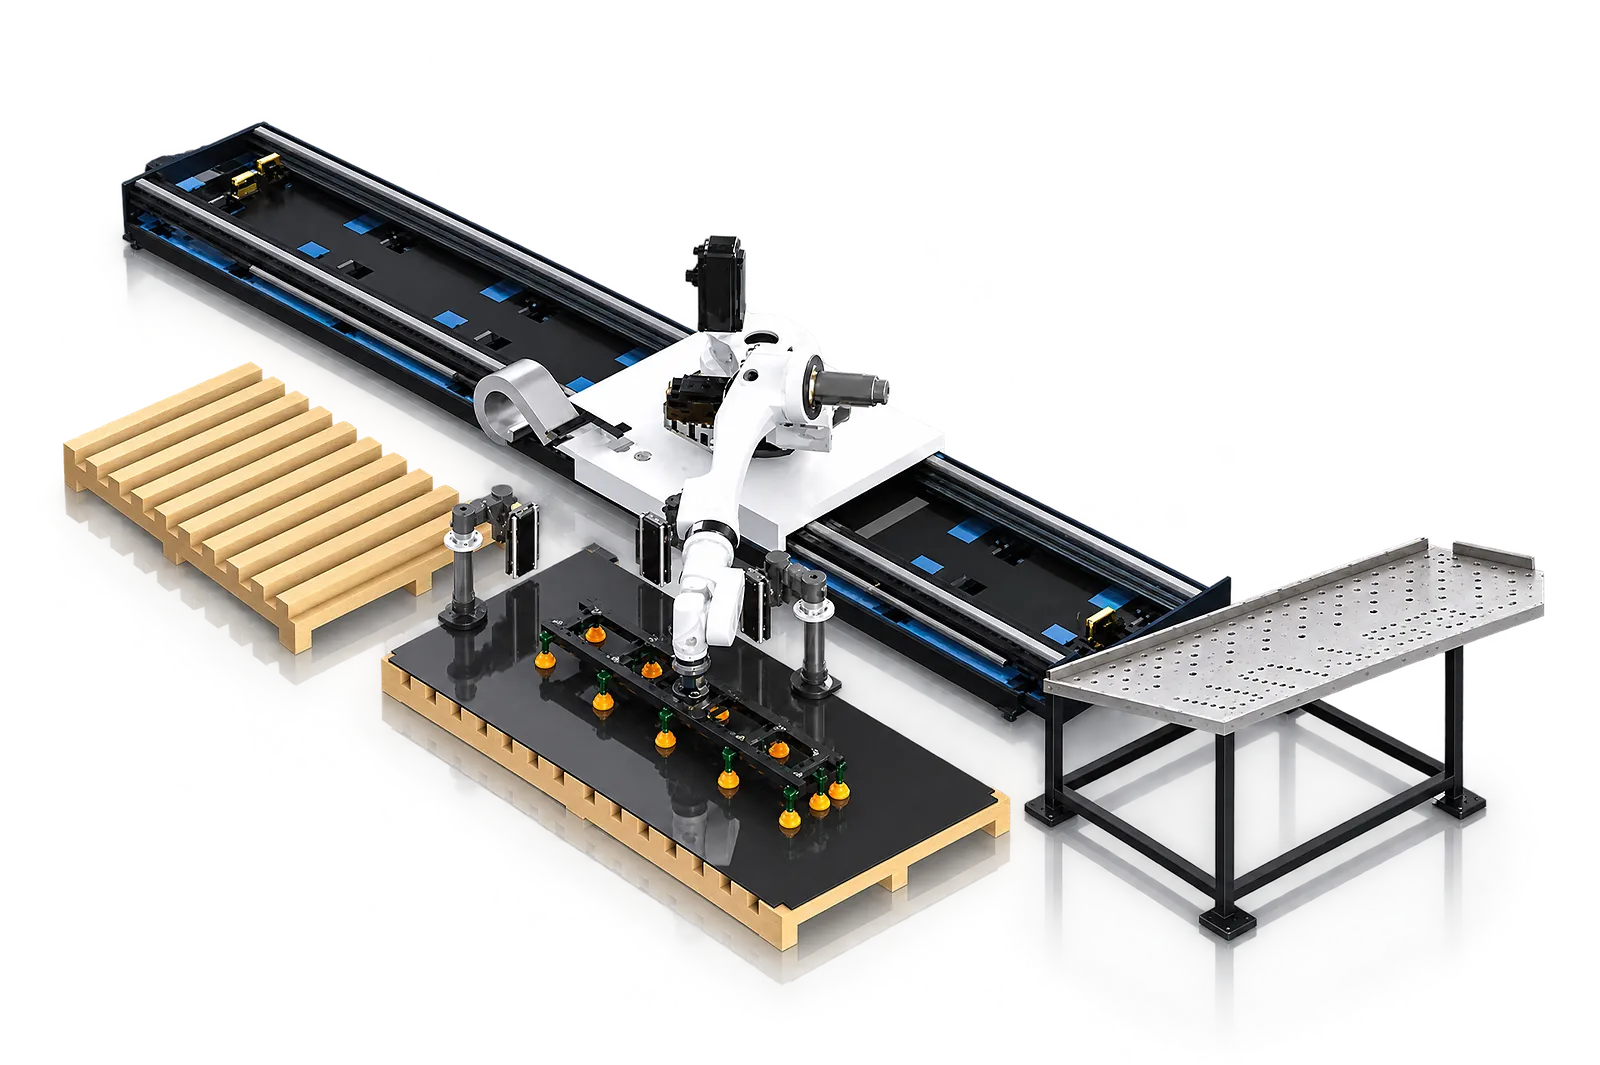
Захват заготовки
Робот забирает заготовку из определенного положения загрузки с помощью захвата, подходящего для данного применения.
Проверьте грузоподъемность, вылет, зоны захвата и защиту поверхности.
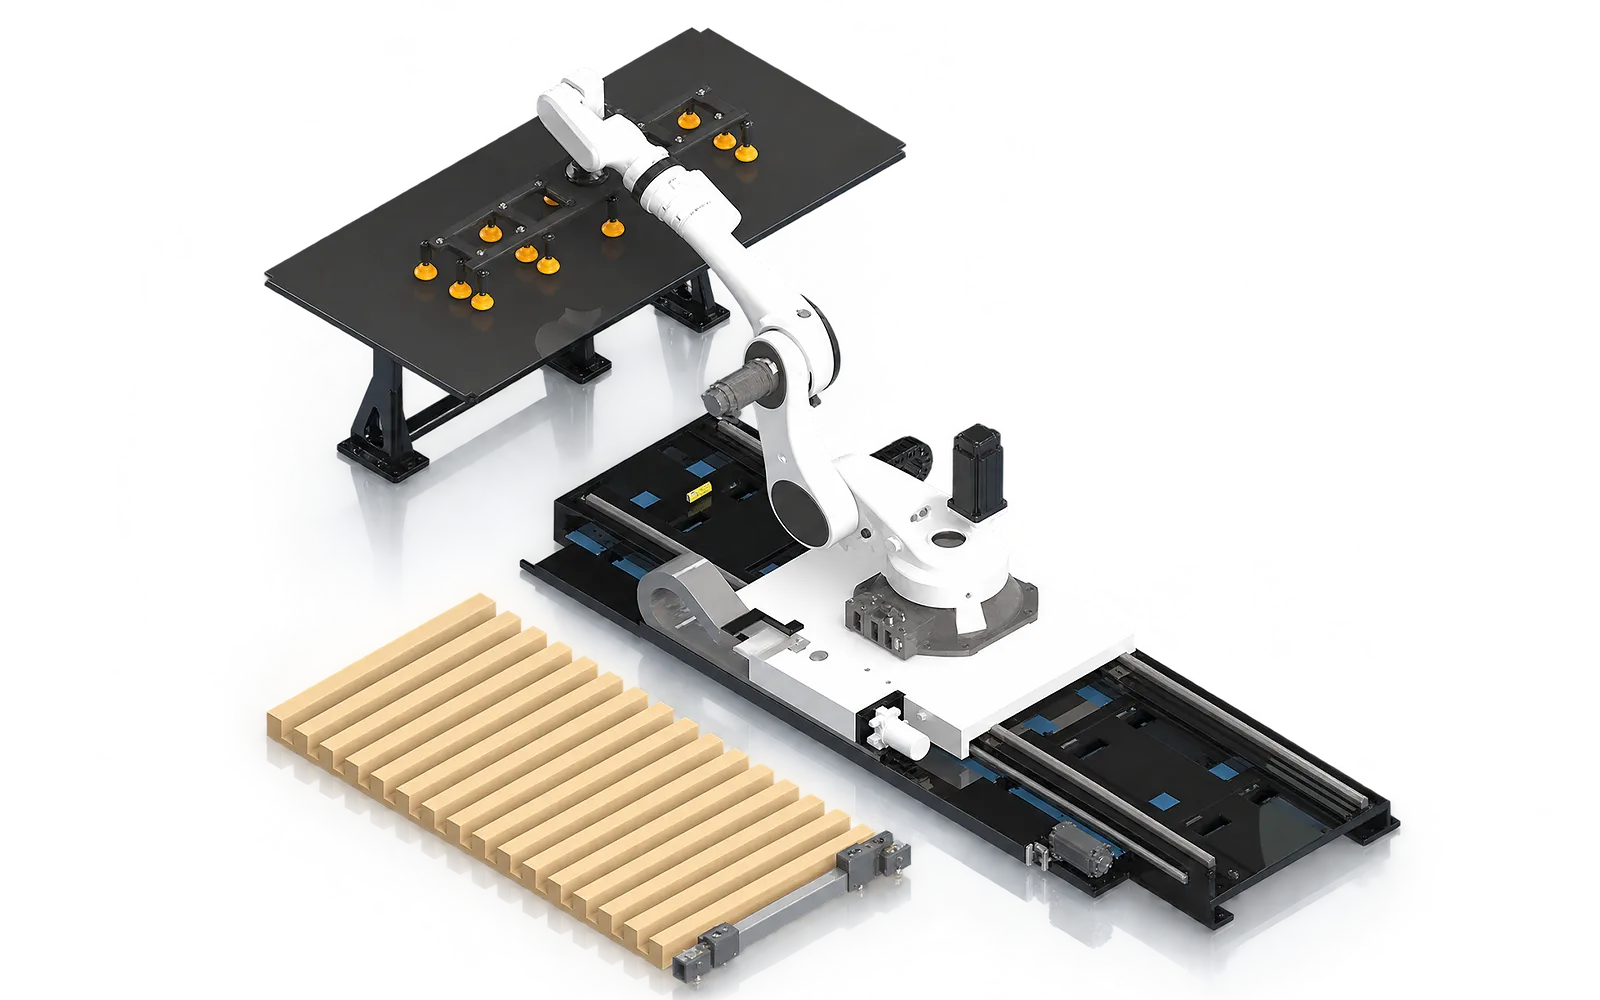
Разделение заготовок
Проверки разделения зависят от геометрии листа, материала и состояния штабеля.
Подтвердите оборудование для загрузки и наличие системы обнаружения двойного листа для данного применения.
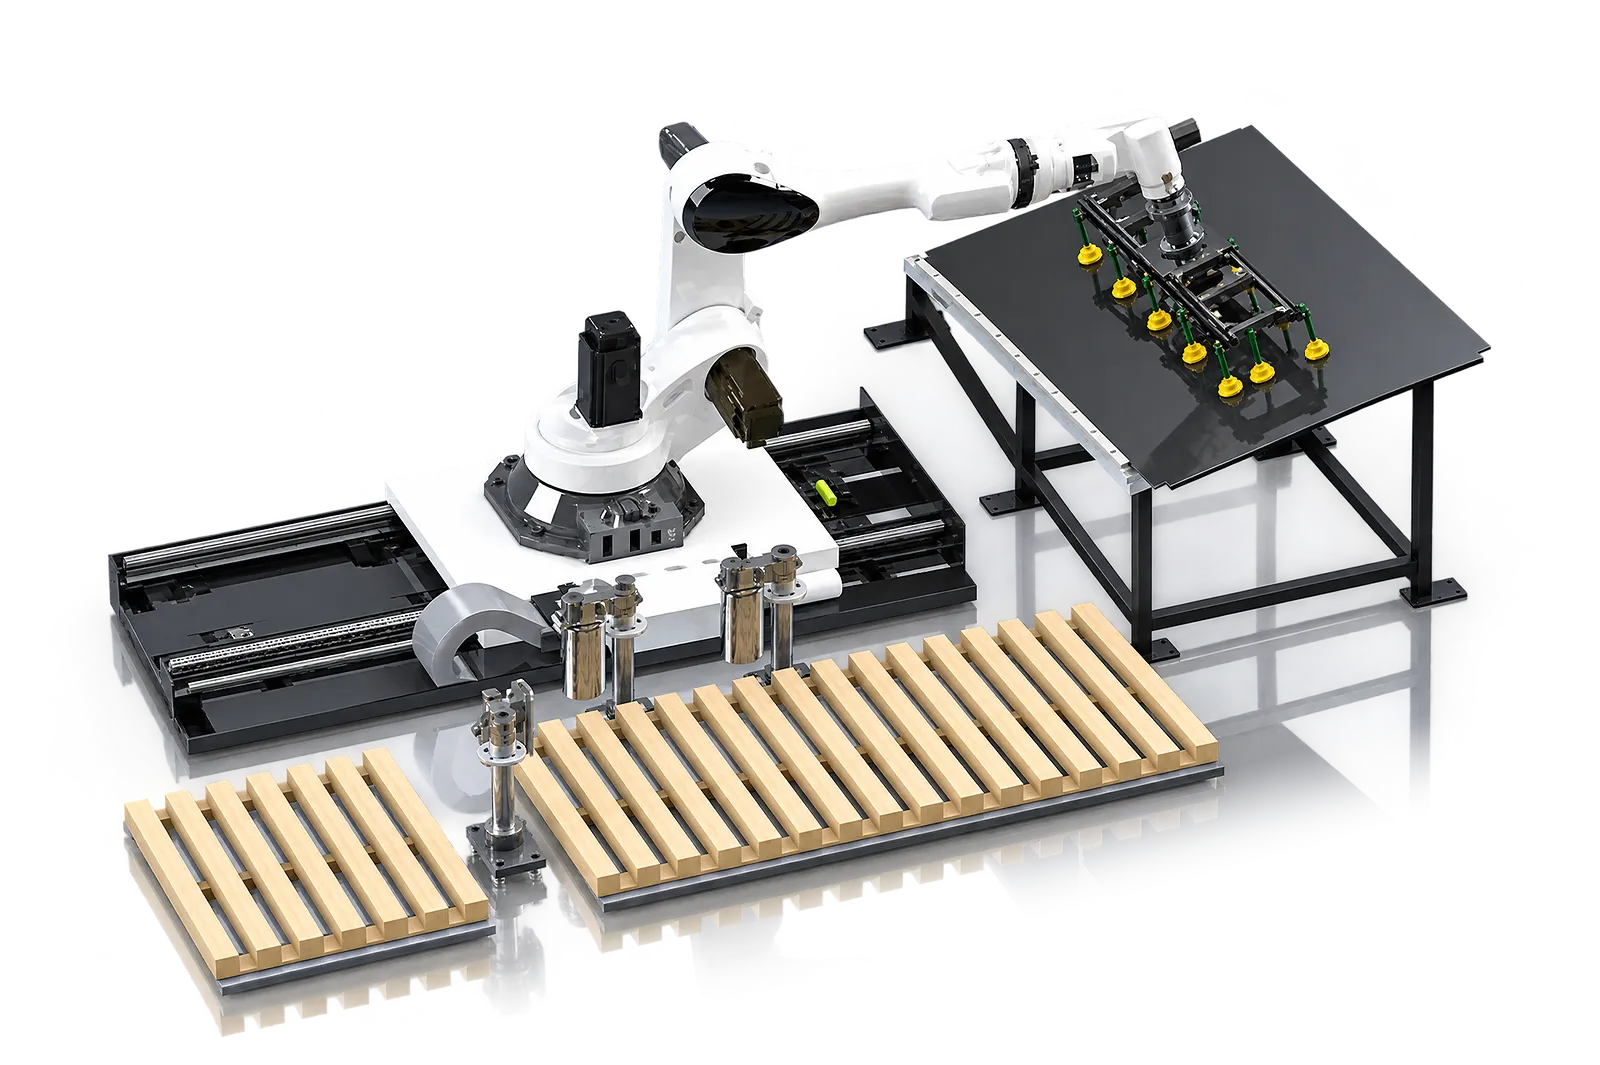
Базирование детали
Станция центрирования может установить базовую точку детали перед гибкой.
Проверьте заданное положение, из которого робот подает заготовку.
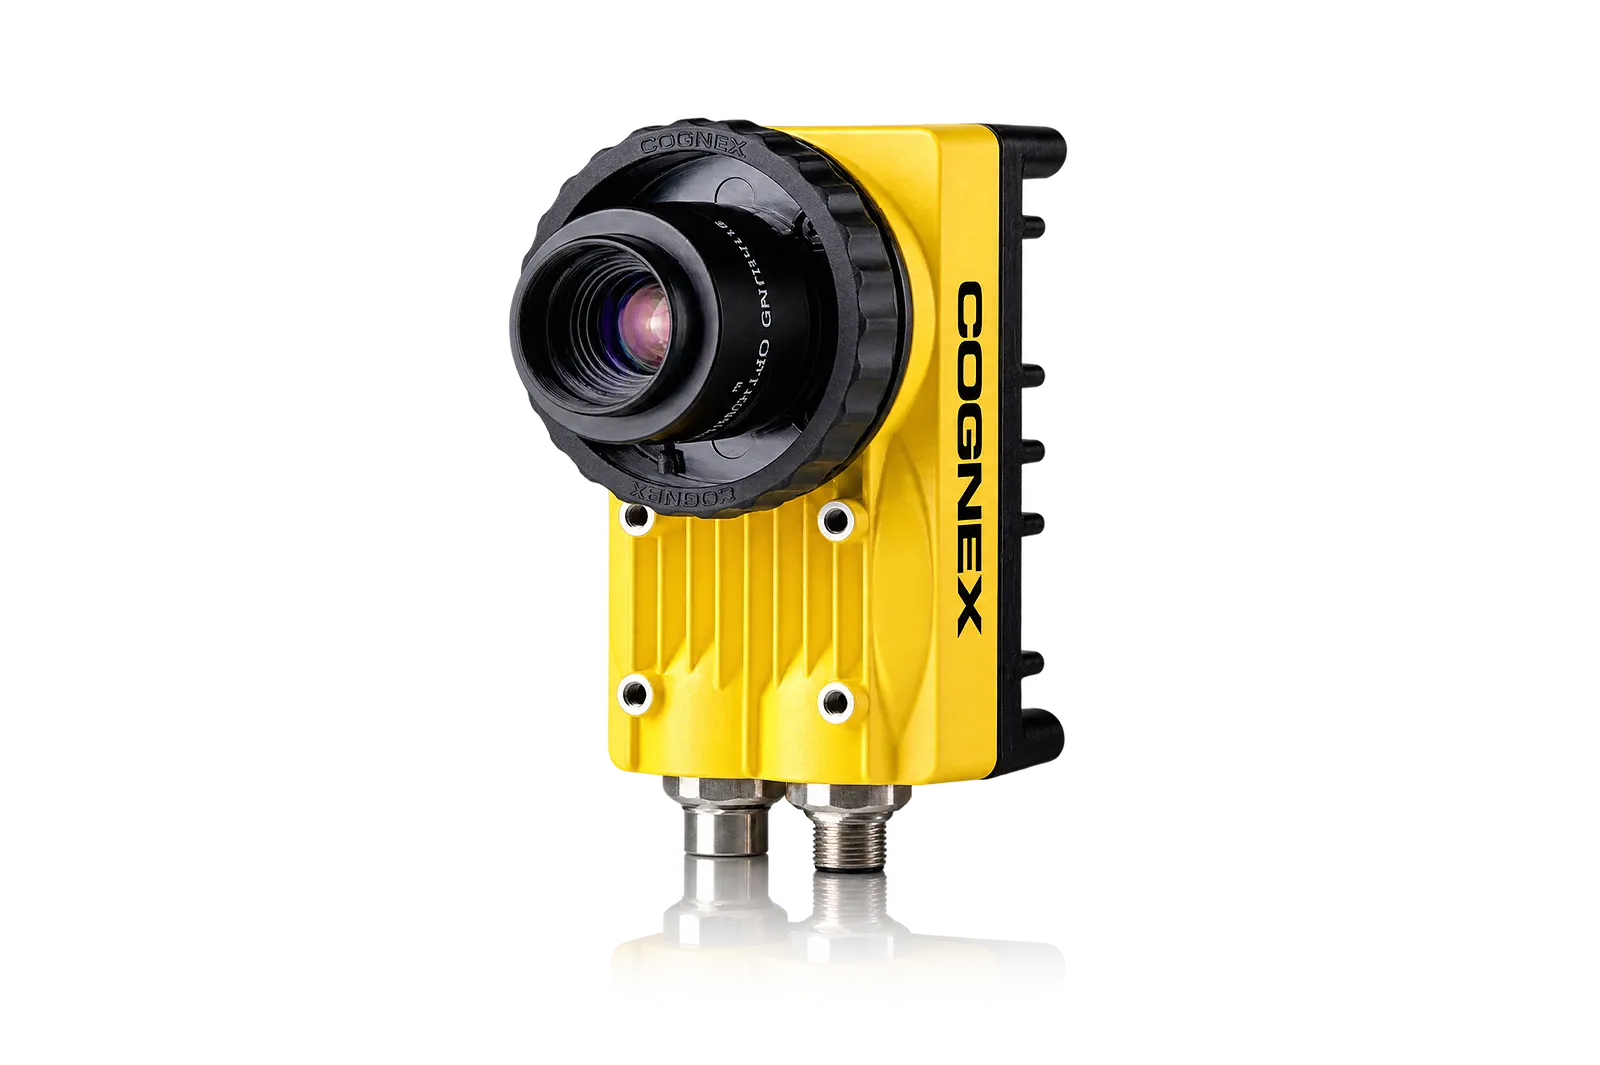
Опциональное техническое зрение
Настроенная система технического зрения может установить базовую точку по элементам детали.
Протестируйте камеру, освещение, функции и диапазон коррекции на реальном семействе деталей.
03
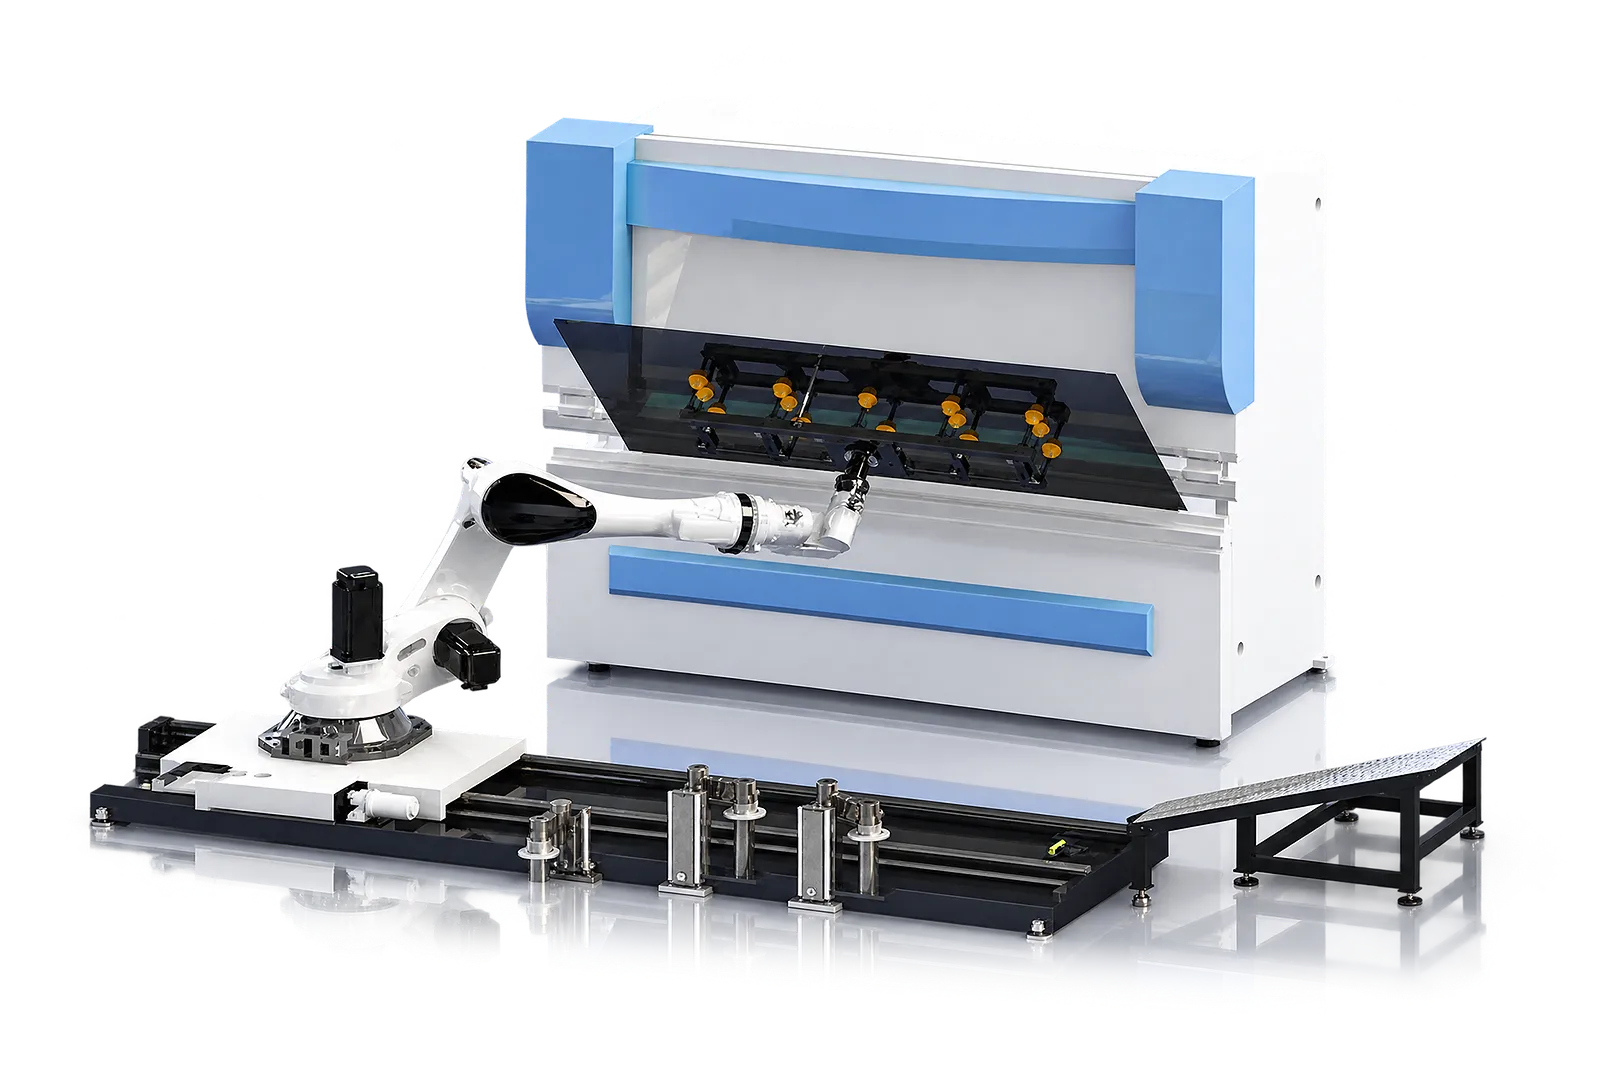
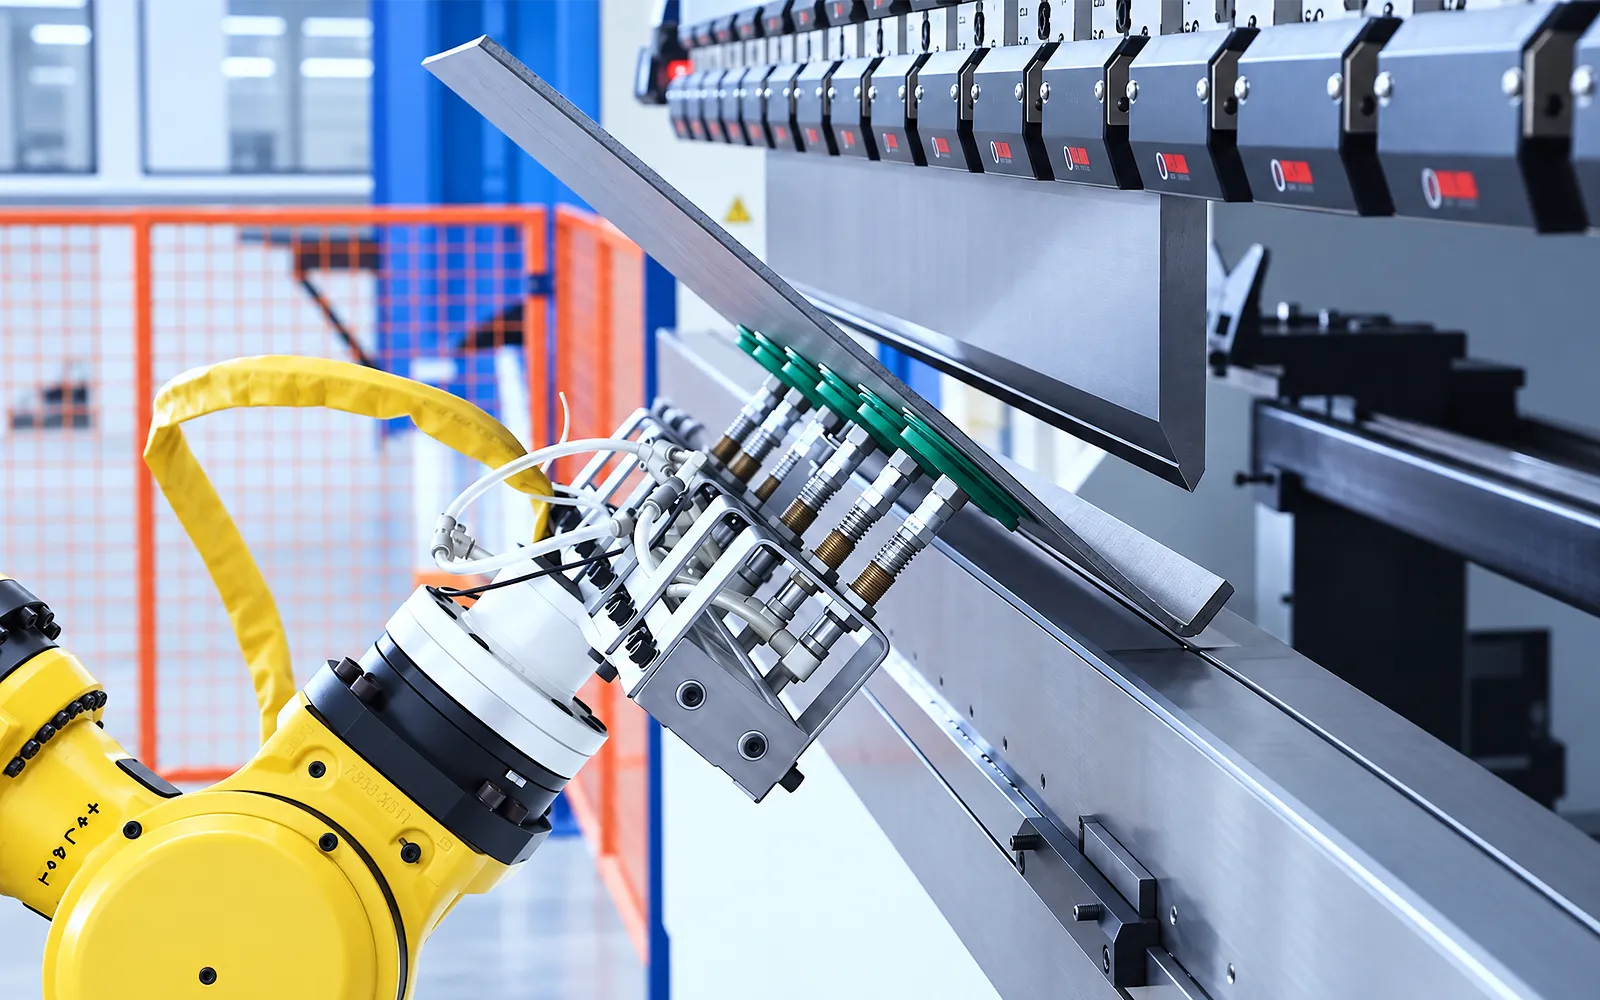
Листогибочный пресс позиционирует задний упор, в то время как робот подает и переориентирует заготовку в процессе последовательности гибки. Зазоры захвата и движения робота программируются с учетом геометрии.
Проверьте доступ при каждом гибе, возможные столкновения и поведение следящего устройства. Спецификация главного станка описывает листогибочный пресс; это не оценка всей ячейки целиком.
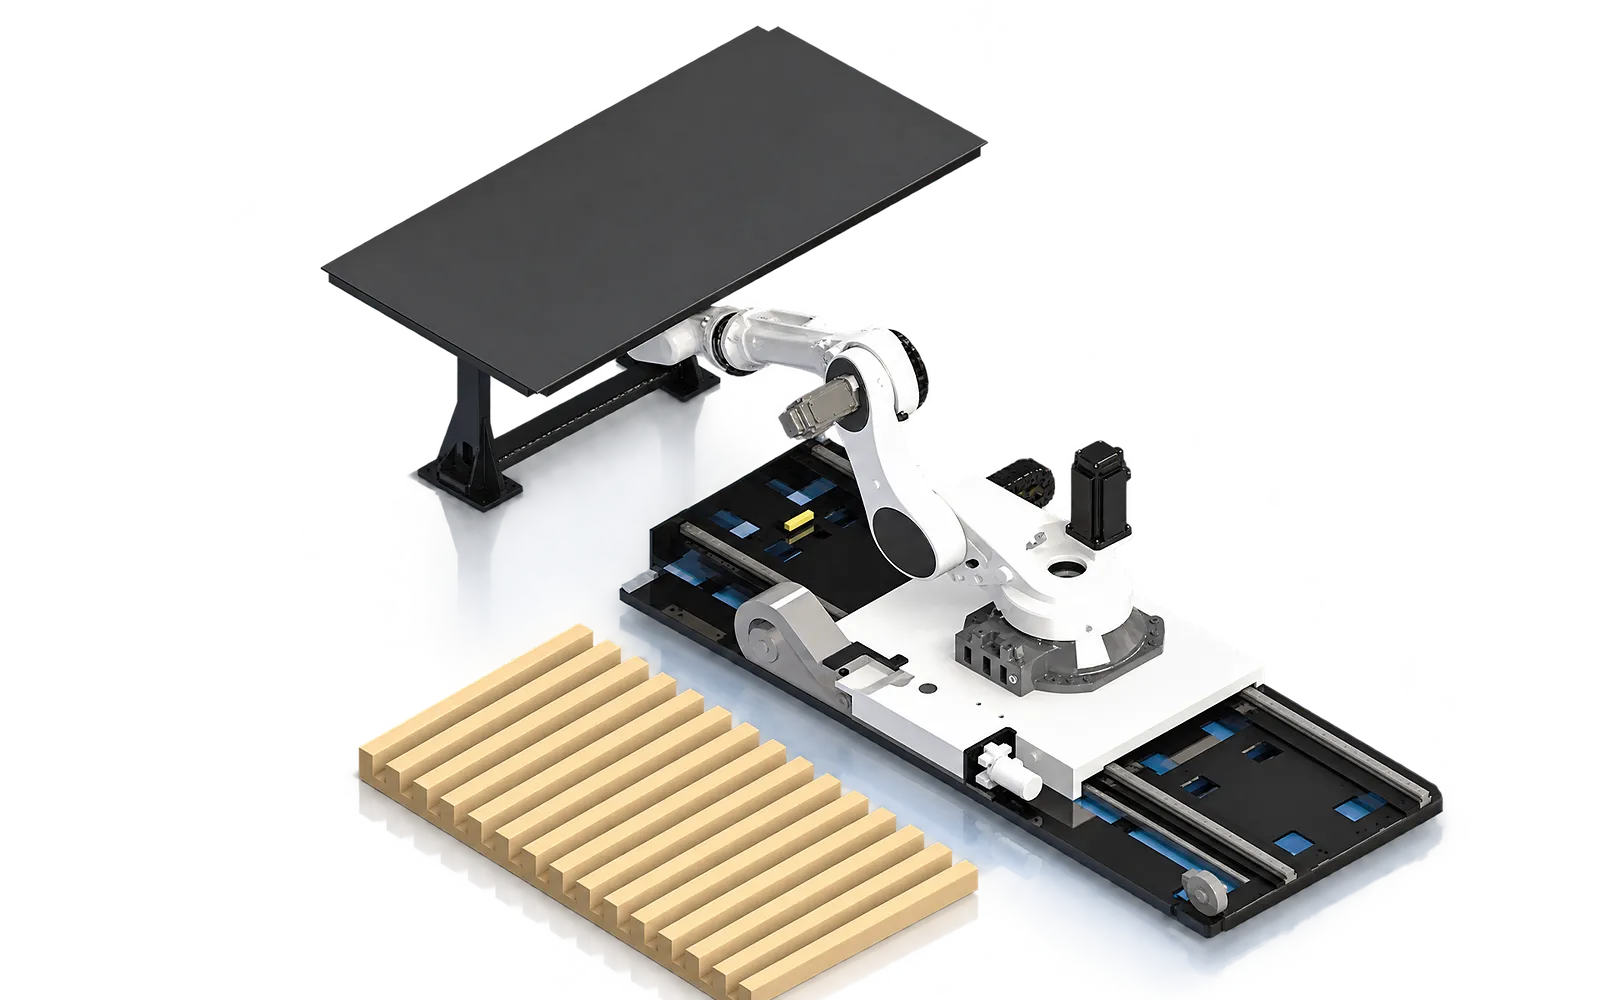
Перехват
Рамы для переворота, станции перехвата или смена захватов позволяют подводить различные стороны к гибочному инструменту.
Выберите необходимые модули на основе семейства деталей и последовательности гибки.
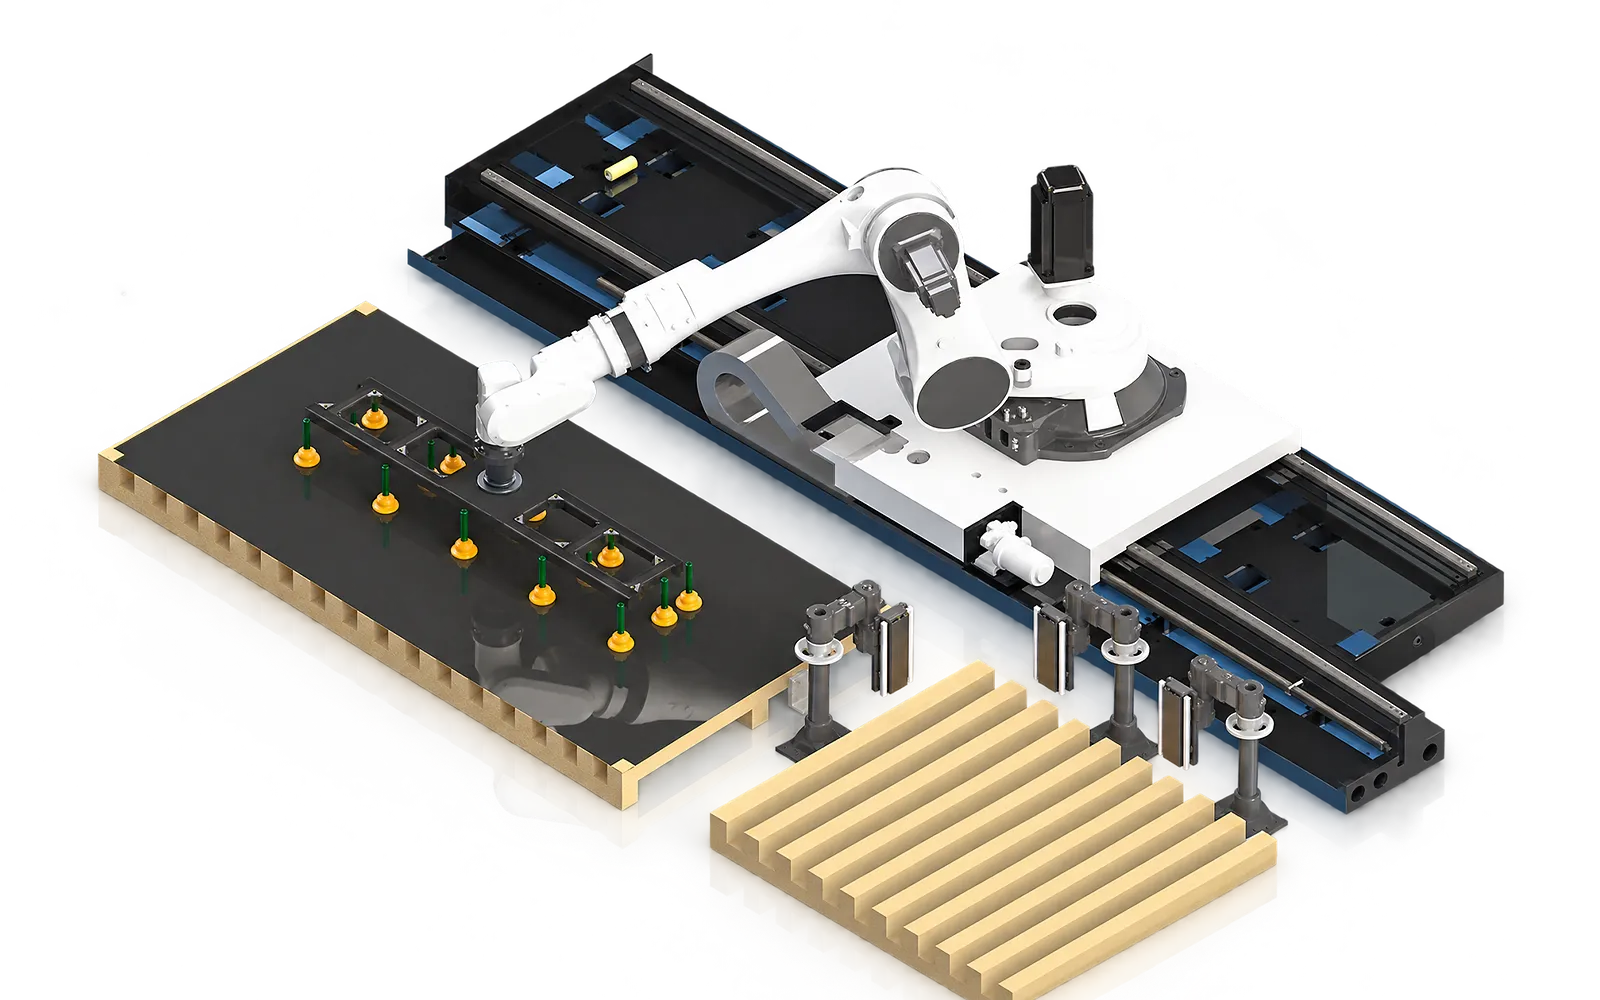
Передача готовой детали
Схема вывода определяет, как готовые детали размещаются или укладываются в стопки.
Включите в компоновку ячейки доступ к готовым деталям и необходимые этапы передачи при обработке.
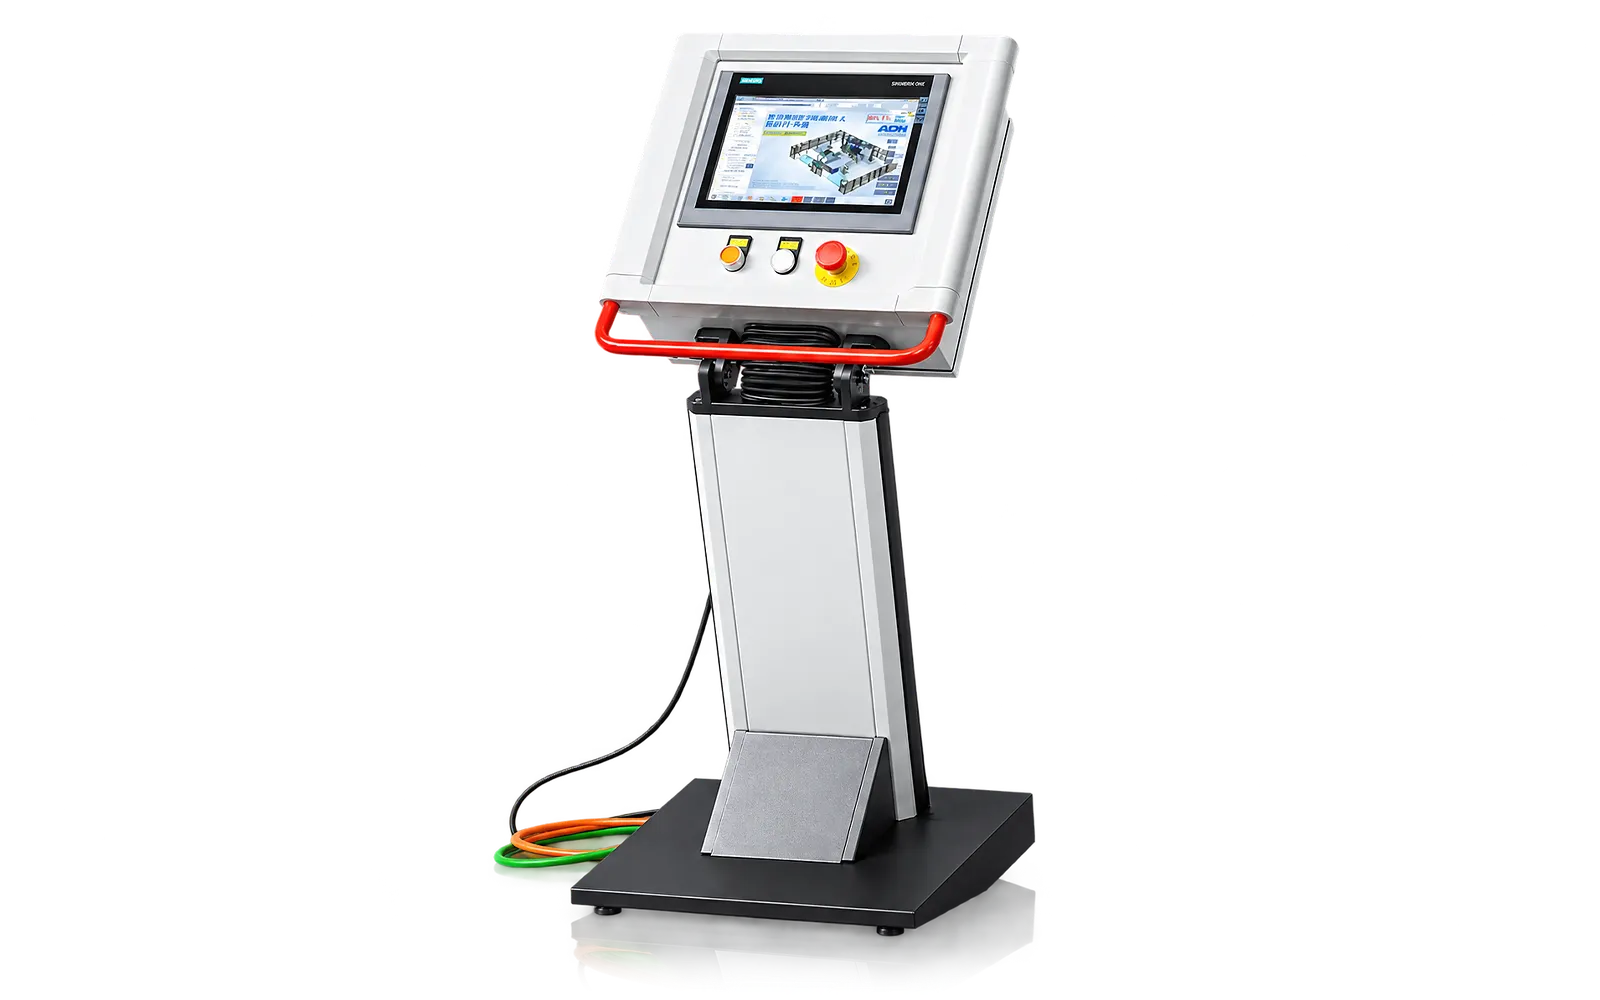
Управление ячейкой
Робот, листогибочный пресс и станции обработки должны иметь согласованные сигналы для загрузки, гибки и перемещения.
Укажите интерфейсы оборудования и рабочие состояния для всей ячейки в сборе.
Восстановление
Состояния восстановления определяют, как оператор устраняет остановленную или незавершенную последовательность.
Проверьте ограждения, аварийные остановки и точки вмешательства, включая их влияние на возобновление производства.
06
Репрезентативный набор заданий отрабатывает захват, позиционирование, гибку, перехват и вывод. Включите переналадку и восстановление, чтобы проверка охватывала полный производственный цикл.
Согласуйте чертежи, материалы, точки контроля и тесты интерфейсов. Оценивайте результат работы ячейки отдельно от опубликованных данных основного станка.
Конфигурация ячейки
Параметрические данные WADG описывают основной листогибочный пресс, а не всю ячейку целиком.
Ячейка может объединять листогибочный пресс, шестиосевой робот и выбранные модули загрузки, центрирования, кантования, выгрузки и ограждения.
Грузоподъемность, вылет, направляющие, захваты, датчики, станции, быстрая смена, MES/ERP, AGV и устройства безопасности подбираются в соответствии с деталью и компоновкой.
Занимаемая площадь, рабочее окно, восстановление, интерфейсы, исследование цикла и приёмка полнофункциональной ячейки требуют отдельного проектного документа.
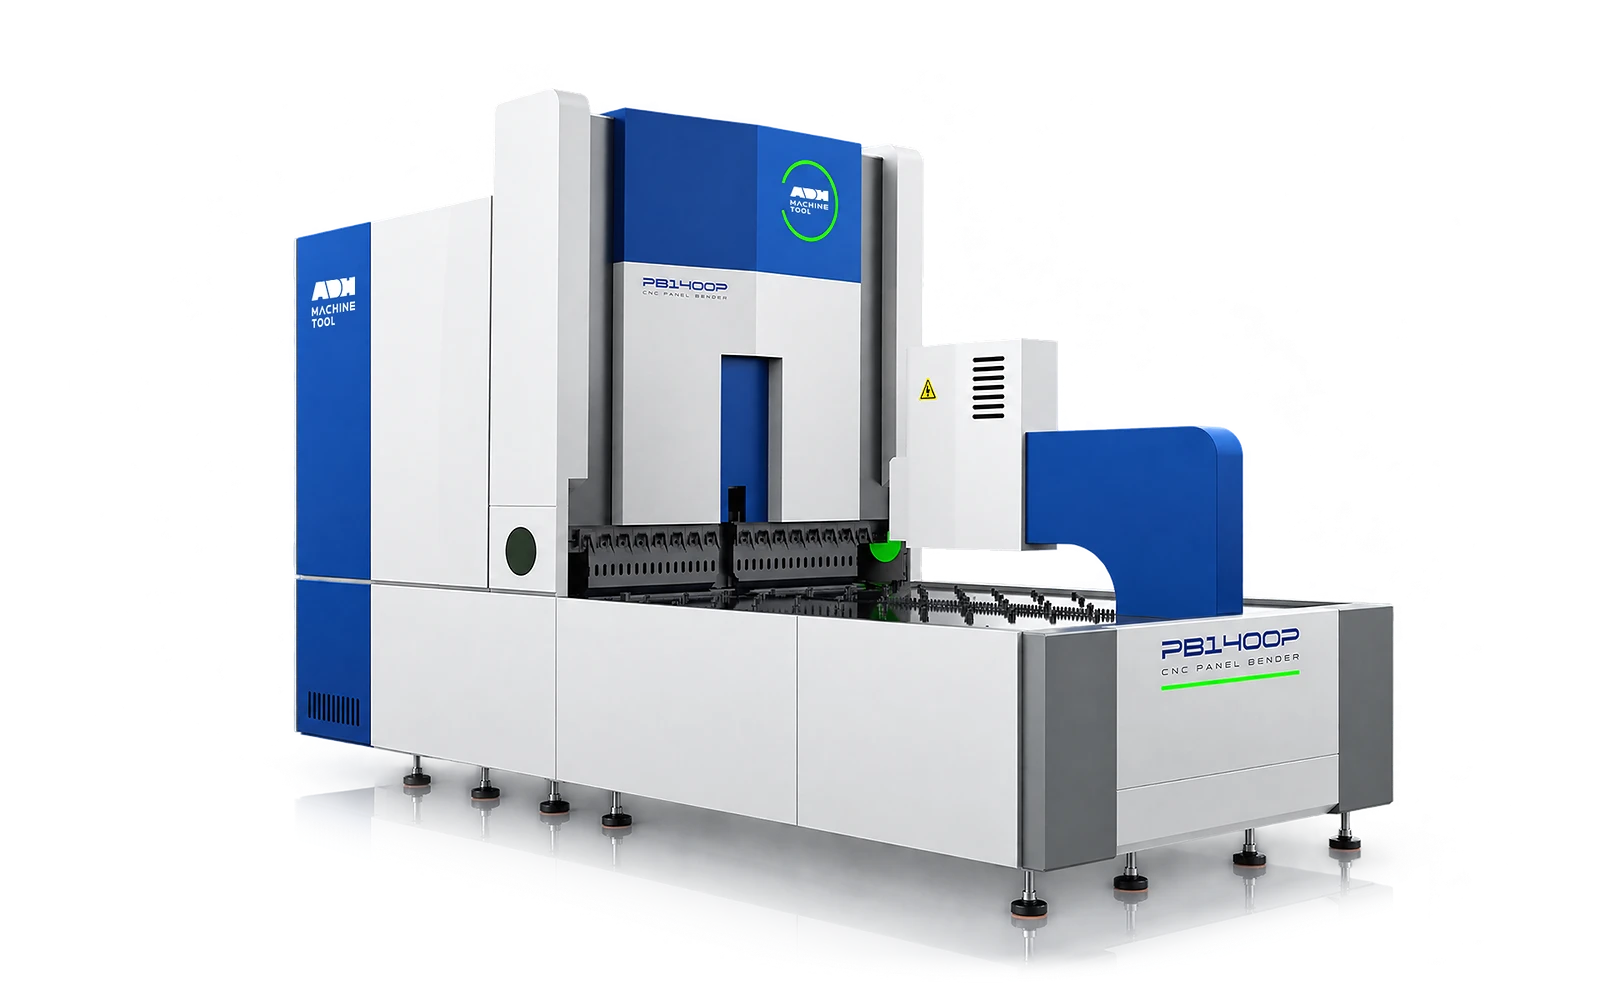
Связанные станки и выбор
На протяжении всего жизненного цикла оборудования
Найдите обучение, руководство по техническому обслуживанию и поддержку запчастями, необходимые вашей команде. Услуги и их доступность подтверждаются для вашего оборудования и местоположения.
Перед запуском
Подготовьте инженерные коммуникации, подъемные механизмы и зону установки, затем согласуйте запуск и передачу оборудования.
Ознакомьтесь с поддержкой при установкеПеред началом производства
Развивайте навыки оператора, программирования и технического обслуживания, необходимые для вашего поставленного оборудования.
Изучите варианты обученияВ процессе эксплуатации
Получите поддержку, указав модель оборудования, серийный номер и четкое описание проблемы.
Запросить техническую поддержкуПлановые запасные части
Идентифицируйте ваше оборудование и компонент, чтобы наша команда могла проверить совместимость и наличие.
Запросить обслуживание или запчастиСамообслуживание
Найдите видеоинструкции по эксплуатации и техническому обслуживанию вашего станка ADH. Проверьте соответствие вашей модели и конфигурации.
Просмотреть видео по поддержкеОбъем контракта
Ваше коммерческое предложение или контракт определяет включенные услуги, гарантию, исключения и обязанности.
Ознакомиться с объемом обслуживанияОзнакомьтесь с вариантами оборудования для деталей, которые производит ваша отрасль.
Запрос по проекту
Расскажите нам, что вы хотите изготовить или улучшить. Технические детали и чертежи можно предоставить позже.
Связаться с ADH
Для начала достаточно указать имя, адрес электронной почты и краткое описание.